


Все продукты
-
Датчик уклономера цифров
-
Сетноой-аналогов датчик уклономера
-
Динамический уклономер
-
Беспроводной уклономер
-
Электронный датчик компаса
-
Система ориентации и отсчета курса
-
Блок измерения IMU инерциальный
-
Датчик вибрации акселерометра
-
Интеграция INS GNSS
-
Датчик переключателя наклона
-
Волчок волокна оптически
-
Обломок датчика волчка
-
Обломок акселерометра
-
Прочие
Контактное лицо :
Zhang
Номер телефона :
86 18921292620
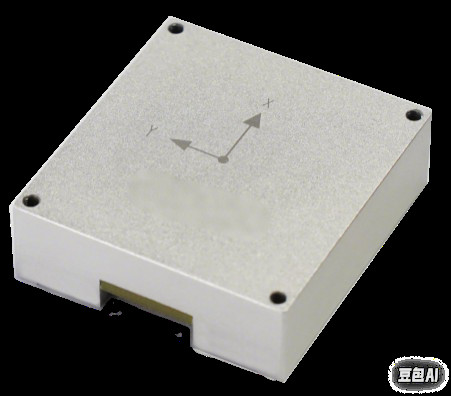
BW-5122 - высокоточная интегрированная навигационная система MEMS
| Место происхождения | Цзянсу, Китай |
|---|---|
| Фирменное наименование | BWSENSING |
| Номер модели | BW5122 |
| Количество мин заказа | 1 шт. |
| Цена | USD 5000-1000 |
| Условия оплаты | T/T |
Подробная информация о продукте
| Ось | Трёхосная инерциальная система | Триаксиальный гироскопДинамический диапазон | ±500°/s (настраивается до ±4000°/s) |
|---|---|---|---|
| Стабильность трехосного гироскопа | 5°/h (стандарт GJB, средний за 10 секунд) | Триаксиальный акселерометр Динамический диапазон | ±16 г |
| Рабочая температура | -40°C+85°C | Устойчивость трехосного акселерометра | 0.2 мг (стандарт GJB, средний показатель 10 секунд) |
| Интерфейсы | RS-232, CAN/CAN-FD, PPS и EVENT |
Вы можете отметить нужные вам продукты и связаться с нами на доске объявлений.
| Стабильность предвзятости |
|---|
Характер продукции
Обзор продукта
BW-5122 — это компактная высокоточная интегрированная инерциальная навигационная система MEMS, разработанная самостоятельно. Она интегрирует высокопроизводительный MEMS IMU (инерциальный измерительный блок) и поддерживает ввод внешних данных GNSS. Используя алгоритмы слияния фильтра Калмана из нескольких источников, она обеспечивает непрерывное, надежное и высокоточное позиционирование и навигационную информацию в сложных условиях. Применения включают стабилизирующие платформы, робототехнику и портативные устройства.
Ключевые технические особенности
Характеристики MEMS IMU:
Трехосевой гироскоп Динамический диапазон: ±500°/с (настраивается до ±4000°/с)
Трехосевой гироскоп Стабильность смещения: 5°/ч (отраслевой стандарт, среднее значение за 10 секунд)
Трехосевой акселерометр:
Трехосевой акселерометр Динамический диапазон: ±16g
Трехосевой акселерометр Стабильность смещения: 0,2 мг (отраслевой стандарт, среднее значение за 10 секунд)
Калибровка: заводская температурная и динамическая калибровка
Продвинутые алгоритмы
Адаптивное статическое/динамическое выравнивание: Оптимизирует точность ориентации в движении или в стационарном состоянии.
Компенсация системных ошибок: Автоматически корректирует ошибки установки и ошибки соотношения скоростей колес
Слияние фильтра Калмана из нескольких источников: Интегрирует данные GNSS и IMU для надежной работы в условиях блокировки сигнала (например, туннели, городские каньоны)
Производительность в сложных условиях
Точность позиционирования при потере сигнала: ≤0,2% × D (пройденное расстояние) при потере сигнала GNSS
Интерфейсы: протоколы RS-232, CAN/CAN-FD, PPS и EVENT для гибкой интеграции системы.
Основные функции
Непрерывный вывод навигационных данных: Объединяет данные IMU, откалиброванные на заводе, с внешними данными GNSS (например, одометром и данными рулевого управления) для генерации высокочастотных обновлений положения, скорости и ориентации.
Адаптивная валидация данных: Самостоятельно оценивает надежность данных посредством проверки эффективности источника и компенсации ошибок
Адаптивность к сложным сценариям: Поддерживает точность в таких условиях, как плотная городская застройка, леса и туннели, благодаря слиянию данных с нескольких датчиков и динамической калибровке
Применения
Управление стабилизированной платформой: Высокоточное зависание и отслеживание траектории.
Автономные транспортные средства: Позиционирование с точностью до метра в зонах без GNSS.
Промышленное оборудование: Точное управление движением для тяжелой техники.
Конкурентные преимущества
Миниатюрный дизайн: Оптимизирован для приложений с ограниченным пространством (например, робототехника, портативные системы).
Экономичная интеграция: Совместимость с промышленными MEMS-датчиками и стандартными интерфейсами
Высокая промышленная надежность: Работает в экстремальных температурах (от -40°C до +85°C) и выдерживает удары/вибрацию
Порекомендованные продукты
